
تفاوت منیپولیتور صنعتی با ربات صنعتی چیست؟ – جدول مقایسه کامل+کاربردها
فهرست عناوین و سرفصلهای مقاله
فهرست عناوین و سرفصلهای مقاله
منیپولیتور صنعتی (Industrial Manipulator) تجهیزی مکانیکی برای گرفتن، بلند کردن، جابهجا کردن، چرخاندن یا قرار دادن قطعات و بارهای صنعتی است. این تجهیزات معمولاً برای یک یا چند عملیات مشخص طراحی میشوند و میتوانند با نیروی پنوماتیک، هیدرولیک یا الکتریکی کار کنند.
منیپولیتورها در بسیاری از کاربردها نقش دستیار مکانیکی اپراتور را دارند؛ برای مثال، زمانی که کارگر باید قطعهای سنگین، حجیم یا نامتعادل را بارها از یک موقعیت به موقعیت دیگر منتقل کند، منیپولیتور میتواند نیروی موردنیاز برای بلندکردن و موقعیتدهی را تأمین کند.
در تجهیزات Lift-Assist و Manipulator، هدف معمولاً کاهش نیاز به بلندکردن دستی، کنترل بهتر بار و کاهش ریسکهای ارگونومیک است.
نکته مهم این است که واژه «منیپولیتور» در حوزه رباتیک معنای گستردهتری نیز دارد. در استانداردهای رباتیک، خودِ بخش مکانیکی یک ربات نیز Manipulator محسوب میشود. بنابراین هر منیپولیتور صنعتی الزاماً ربات صنعتی نیست، اما ربات صنعتی دارای یک ساختار منیپولیتوری است.
ربات صنعتی چیست؟
بر اساس تعریف مورد استفاده فدراسیون بینالمللی رباتیک (IFR) و استاندارد ISO 8373، ربات صنعتی یک منیپولیتور چندمنظوره، خودکار و قابل برنامهریزی است که حداقل در سه محور قابل برنامهریزی بوده و برای کاربردهای اتوماسیون صنعتی استفاده میشود.
این تعریف چند ویژگی کلیدی دارد:
- کنترل خودکار
- قابلیت برنامهریزی مجدد
- چندمنظوره بودن
- حداقل سه محور قابل برنامهریزی
- امکان استفاده بهصورت ثابت یا روی پلتفرم متحرک
- قابلیت استفاده در کاربردهای اتوماسیون صنعتی
یک ربات صنعتی معمولاً تنها شامل بازو نیست. در تعریف استانداردی، ربات شامل منیپولیتور و سیستم کنترل آن است و در یک سیستم رباتیک تجهیزاتی مانند End-Effector، سنسورها، تجهیزات جانبی و محورهای خارجی نیز میتوانند در سیستم ادغام شوند.
تفاوت اصلی منیپولیتور صنعتی با ربات صنعتی
مهمترین تفاوت میان این دو در هدف طراحی و سطح خودکارسازی است.
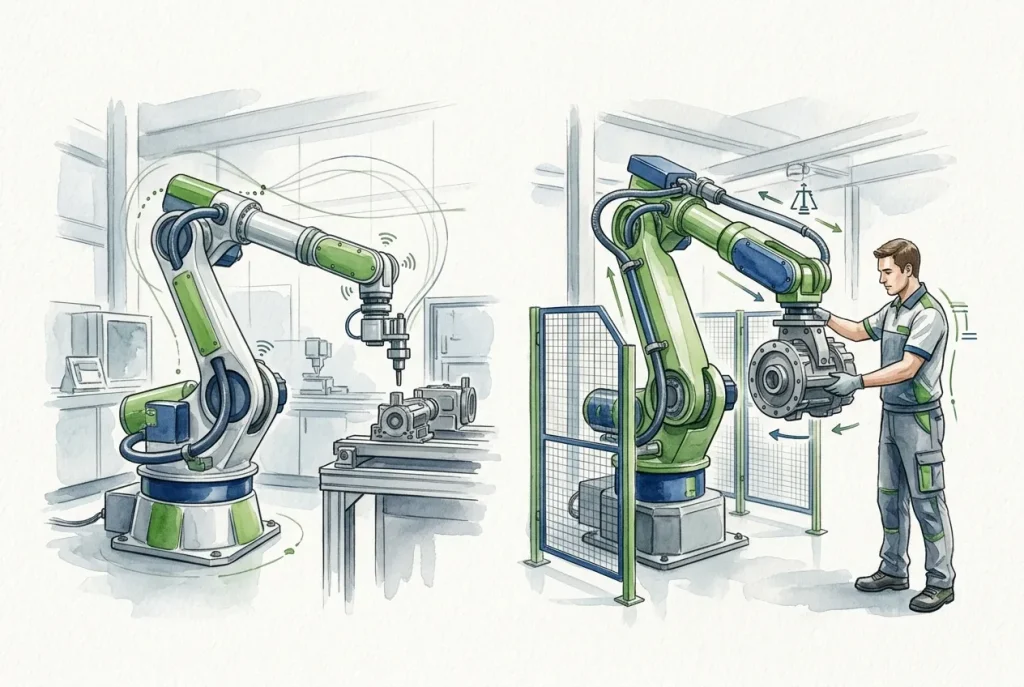
منیپولیتور صنعتی معمولاً برای کمک به انسان در حرکت و موقعیتدهی یک بار یا قطعه طراحی میشود، در حالی که ربات صنعتی برای اجرای خودکار و برنامهریزیشده طیف وسیعی از وظایف طراحی شده است.
برای مثال، فرض کنید اپراتور باید یک قالب ۸۰ کیلوگرمی را از روی پالت بردارد و روی دستگاه قرار دهد.
اگر هدف این باشد که اپراتور همچنان فرآیند را هدایت کند و تجهیز فقط وزن قالب را تحمل و حرکت آن را آسان کند، منیپولیتور انتخاب مناسبی است.
اما اگر هدف این باشد که سیستم بدون دخالت مستمر اپراتور، قالب را تشخیص دهد، بردارد، مسیر مشخصی را طی کند و در موقعیت تعیینشده قرار دهد، یک سیستم رباتیک میتواند گزینه مناسبتری باشد.
در واقع، تفاوت را نباید فقط از روی ظاهر دستگاه تشخیص داد. یک بازوی مکانیکی ممکن است از نظر ظاهری شبیه ربات باشد، اما اگر فاقد قابلیتهای لازم برای کنترل خودکار و برنامهپذیری مطابق تعریف ربات صنعتی باشد، صرفاً به دلیل داشتن چند محور حرکتی «ربات صنعتی» محسوب نمیشود.
مقایسه منیپولیتور و ربات صنعتی
| معیار | منیپولیتور صنعتی | ربات صنعتی |
|---|---|---|
| هدف اصلی | کمک به جابهجایی و موقعیتدهی بار | اجرای خودکار وظایف صنعتی |
| دخالت اپراتور | معمولاً بیشتر | معمولاً کمتر |
| برنامهپذیری | بسته به طراحی، محدود یا اختصاصی | قابلیت برنامهریزی مجدد |
| کاربرد | حمل، بلندکردن، چرخاندن و موقعیتدهی | جوشکاری، مونتاژ، پالتایزینگ، جابهجایی و… |
| انعطافپذیری | معمولاً پایینتر | معمولاً بالاتر |
| کنترل | دستی، نیمهخودکار یا خودکار | عمدتاً کنترلشده توسط کنترلر ربات |
| تعداد محور | وابسته به کاربرد | حداقل سه محور قابل برنامهریزی طبق تعریف صنعتی |
| تعامل با اپراتور | در بسیاری از کاربردها مستقیم | بسته به طراحی سلول میتواند محدود باشد |
| هزینه سیستم | در کاربردهای ساده معمولاً پایینتر | بسته به ربات و سلول میتواند بیشتر باشد |
| بهترین کاربرد | کمک به اپراتور و جابهجایی بار | اتوماسیون فرآیند و تکرارپذیری بالا |
این جدول یک مقایسه کاربردی است و نباید بهعنوان مرز مطلق بین تمام انواع منیپولیتورها و رباتها در نظر گرفته شود؛ زیرا برخی منیپولیتورها نیز میتوانند خودکار شوند و برخی رباتها نیز برای تعامل نزدیکتر با انسان طراحی میشوند.
تفاوت در نحوه کنترل و میزان خودکارسازی
یکی از مهمترین تفاوتها، نقش اپراتور در کنترل حرکت است.
در یک منیپولیتور Lift-Assist، اپراتور ممکن است قطعه را با کنترل مستقیم حرکت دهد و تجهیز نیروی لازم برای بلندکردن، چرخاندن یا جابهجایی آن را تأمین کند.
در مقابل، ربات صنعتی مسیر، سرعت، موقعیت و توالی حرکت را بر اساس برنامه اجرا میکند. سیستم کنترل ربات میتواند اطلاعات سنسورها و تجهیزات جانبی را نیز در اجرای وظیفه به کار بگیرد.
استانداردهای ISO، ربات صنعتی را بهعنوان یک سیستم خودکار و قابل برنامهریزی تعریف میکنند؛ بنابراین خودکارسازی و قابلیت برنامهریزی مجدد از ویژگیهای تعیینکننده ربات صنعتی هستند.
تفاوت در کاربردهای صنعتی
کاربردهای رایج منیپولیتور صنعتی
منیپولیتور معمولاً زمانی ارزش بیشتری ایجاد میکند که مشکل اصلی، جابجایی فیزیکی بار باشد.
- بلندکردن قطعات سنگین
- جابهجایی قالبها
- بارگیری و تخلیه ماشینآلات
- چرخاندن قطعات
- قرار دادن قطعات در فیکسچر
- جابهجایی قطعات نامتقارن
- انتقال قطعات بین ایستگاههای کاری
- کاهش بلندکردن دستی بار
- کمک به عملیات مونتاژ
در کاربردهای ارگونومیک، منیپولیتور میتواند برای کاهش فشار ناشی از جابهجایی دستی بار و کاهش ریسکهای مرتبط با حمل دستی طراحی شود.
 مقاله پیشنهادیاصول ارگونومی چیست؟ – ۱۰ اصل مهم ارگونومی در محیط کار
کاربردهای رایج ربات صنعتی
ربات صنعتی دامنه وسیعتری از وظایف را پوشش میدهد، از جمله:
- جوشکاری
- پالتایزینگ
- Pick & Place
- مونتاژ
- رنگپاشی
- ماشینکاری
- جابهجایی خودکار قطعات
- بستهبندی
- بازرسی و کنترل
- سرویسدهی به ماشینآلات
تفاوت در انعطافپذیری و برنامهپذیری
انعطافپذیری یکی از نقاط قوت اصلی ربات صنعتی است.
برای مثال، یک ربات ششمحوره میتواند با تغییر برنامه و End-Effector برای وظایف متفاوت مورد استفاده قرار گیرد. استاندارد ISO، ویژگی «Reprogrammable» را به این معنا تعریف میکند که حرکات برنامهریزیشده یا عملکردهای کمکی بدون تغییر فیزیکی در ساختار مکانیکی قابل تغییر باشند.
در مقابل، بسیاری از منیپولیتورهای صنعتی بهصورت Application-Specific طراحی میشوند؛ یعنی برای یک نوع بار، محدوده حرکتی، نحوه گرفتن قطعه و عملیات مشخص بهینه شدهاند.
این ویژگی لزوماً یک ضعف نیست. اگر فرآیند کارخانه ثابت باشد، یک منیپولیتور اختصاصی میتواند دقیقاً برای همان نیاز مهندسی شود و از خرید یک سیستم رباتیک پیچیدهتر جلوگیری کند.
تفاوت در ظرفیت بار و جابهجایی قطعات
در انتخاب میان این دو تجهیز، ظرفیت بار تنها معیار تصمیمگیری نیست.
منیپولیتورهای صنعتی و Lift-Assistها میتوانند برای بارهای نسبتاً سنگین، نامتقارن یا دشوار برای جابهجایی دستی طراحی شوند.
اما ربات صنعتی نیز بر اساس مدل میتواند طیف گستردهای از Payloadها را پوشش دهد. بنابراین نمیتوان بهصورت کلی گفت «منیپولیتور همیشه بار سنگینتری از ربات جابهجا میکند».
معیار صحیح، بررسی همزمان موارد زیر است:
- وزن بار
- مرکز جرم
- ابعاد قطعه
- گشتاور موردنیاز
- شعاع دسترسی
- تعداد دفعات جابهجایی
- سرعت موردنیاز
- دقت موقعیتدهی
- نحوه گرفتن قطعه
- شرایط محیطی
تفاوت ایمنی منیپولیتور و ربات صنعتی
ایمنی را نمیتوان صرفاً بر اساس نام تجهیز تعیین کرد. کاربرد، انرژی، حرکت، بار، ابزار انتهایی و نحوه تعامل انسان با سیستم همگی در ارزیابی ریسک نقش دارند.
استاندارد ISO 10218-1:2025 الزامات ایمنی مربوط به خود رباتهای صنعتی را پوشش میدهد، در حالی که ISO 10218-2:2025 الزامات مربوط به یکپارچهسازی، راهاندازی، بهرهبرداری، نگهداری و طراحی سلولها و کاربردهای ربات صنعتی را پوشش میدهد.
در یک منیپولیتور نیز خطرهایی مانند سقوط بار، گیرکردن، لهشدگی، حرکت ناخواسته، خرابی سیستم نگهدارنده یا آزادشدن انرژی میتوانند مطرح باشند.
بنابراین نصب منیپولیتور به معنی حذف خودکار ریسک نیست. طراحی ایمن، ارزیابی ریسک، انتخاب End-Effector مناسب، سیستمهای محدودکننده حرکت و آموزش اپراتور باید متناسب با کاربرد انجام شود.
منیپولیتور یا ربات صنعتی؛ کدام مناسبتر است؟
منیپولیتور انتخاب بهتری است اگر:
- هدف اصلی جابهجایی بار است.
- اپراتور باید همچنان فرآیند را هدایت کند.
- بار سنگین، حجیم یا نامتعادل است.
- هدف اصلی کاهش فشار فیزیکی اپراتور است.
- فرآیند نسبتاً ثابت است.
- نیازی به برنامهریزی پیچیده ندارید.
- میخواهید راهکاری اختصاصی برای یک عملیات مشخص داشته باشید.
ربات صنعتی انتخاب بهتری است اگر:
- فرآیند باید تا حد زیادی خودکار شود.
- حرکت باید دقیق و تکرارپذیر باشد.
- چند عملیات مختلف در یک سلول انجام میشود.
- تغییر مدل محصول و برنامهریزی مجدد اهمیت دارد.
- اتصال به PLC، سنسورها و تجهیزات اتوماسیون موردنیاز است.
- میخواهید دخالت اپراتور در فرآیند به حداقل برسد.
در واقع، انتخاب صحیح باید از نیاز فرآیند شروع شود، نه از انتخاب برند یا نوع تجهیز.
مثال عملی برای انتخاب تجهیز
فرض کنید یک کارخانه تولید قطعات خودرو روزانه چند صد قطعه فلزی سنگین را از یک پالت برداشته و روی دستگاه پرس قرار میدهد.
اگر اپراتور باید قطعه را بردارد و موقعیت آن را تعیین کند، اما وزن قطعه باعث خستگی و ریسک ارگونومیک میشود، یک منیپولیتور صنعتی میتواند راهکار مناسبی باشد.
اما اگر هدف این باشد که پالت توسط سیستم شناسایی شود، قطعه بهصورت خودکار برداشته شود، جهت آن تشخیص داده شود و قطعه با مسیر مشخص روی دستگاه قرار گیرد، استفاده از ربات صنعتی و تجهیزات جانبی مانند سنسورها و سیستم بینایی میتواند منطقیتر باشد.
در این حالت، دیگر موضوع فقط «بلندکردن قطعه» نیست؛ بلکه با یک سلول اتوماسیون مواجه هستیم.
چگونه برای کارخانه تجهیز مناسب را انتخاب کنیم؟
۱. فرآیند را تعریف کنید
مشخص کنید تجهیز دقیقاً چه کاری باید انجام دهد.
۲. بار را مشخص کنید
وزن، ابعاد، مرکز جرم و نوع سطح قطعه را مشخص کنید.
۳. میزان دخالت اپراتور را تعیین کنید
آیا اپراتور باید حرکت را کنترل کند یا سیستم باید کاملاً خودکار باشد؟
۴. دقت و سرعت را مشخص کنید
برای برخی کاربردها سرعت بالا مهم است و برای برخی دیگر دقت موقعیتدهی.
۵. تعداد عملیات را بررسی کنید
اگر تجهیز فقط یک کار مشخص انجام میدهد، سیستم اختصاصی میتواند اقتصادیتر باشد. اگر وظایف متعدد یا تغییرات محصول دارید، انعطافپذیری ربات ارزش بیشتری پیدا میکند.
۶. ایمنی و ریسک را ارزیابی کنید
حفاظها، سیستم توقف، محدوده حرکت، بار، End-Effector و تعامل انسان و ماشین باید در طراحی بررسی شوند.
جمعبندی
تفاوت منیپولیتور صنعتی با ربات صنعتی را نمیتوان صرفاً از روی شکل ظاهری یا تعداد محورهای حرکتی مشخص کرد.
منیپولیتور صنعتی معمولاً برای کمک به اپراتور در بلندکردن، جابهجایی، چرخاندن و موقعیتدهی بار طراحی میشود و در بسیاری از کاربردها نقش یک دستیار مکانیکی را ایفا میکند.
ربات صنعتی در مقابل، یک منیپولیتور خودکار، چندمنظوره و قابل برنامهریزی است که برای اجرای وظایف اتوماسیون صنعتی طراحی شده است.
بنابراین اگر مسئله اصلی شما کاهش فشار فیزیکی اپراتور و جابهجایی بار است، منیپولیتور میتواند گزینه بسیار مناسبی باشد. اگر هدف شما اتوماسیون فرآیند، تکرارپذیری بالا و اجرای مستقل عملیات است، ربات صنعتی گزینه مناسبتری خواهد بود.
در پروژههای صنعتی، گاهی بهترین راهکار حتی ترکیبی از این فناوریهاست؛ بنابراین انتخاب نهایی باید بر اساس تحلیل فرآیند، ظرفیت، سرعت، دقت، ایمنی، فضای نصب و هزینه چرخه عمر انجام شود.
اگر برای انتخاب یا طراحی سیستم جابهجایی و اتوماسیون صنعتی نیاز به بررسی فرآیند خود دارید، ناب آفرینان فردا میتواند در ارزیابی نیاز و انتخاب راهکار مناسب به شما مشاوره ارائه دهد.
سوالات متداول
آیا منیپولیتور صنعتی همان ربات صنعتی است؟
خیر. از نظر فنی، منیپولیتور بخشی از مفهوم رباتیک است و ربات صنعتی شامل منیپولیتور و سیستم کنترل آن است. اما هر منیپولیتور صنعتی الزاماً یک ربات صنعتی خودکار و چندمنظوره نیست.
مهمترین تفاوت منیپولیتور و ربات صنعتی چیست؟
مهمترین تفاوت در سطح خودکارسازی و هدف استفاده است. منیپولیتور معمولاً برای کمک به جابهجایی و موقعیتدهی بار استفاده میشود، در حالی که ربات صنعتی برای اجرای خودکار و برنامهریزیشده وظایف مختلف طراحی شده است.
آیا منیپولیتور صنعتی میتواند کاملاً اتوماتیک باشد؟
بله. برخی منیپولیتورها میتوانند به سیستمهای کنترل و اتوماسیون متصل شوند و بخشی یا تمام عملیات را بهصورت خودکار انجام دهند. بنابراین «منیپولیتور» و «غیرخودکار بودن» مترادف نیستند.
برای جابهجایی قطعات سنگین، ربات بهتر است یا منیپولیتور؟
اگر اپراتور باید همچنان قطعه را هدایت کند و هدف اصلی کاهش نیروی موردنیاز برای بلندکردن و موقعیتدهی است، منیپولیتور میتواند انتخاب مناسبی باشد. اگر جابهجایی باید بدون دخالت مستمر انسان و با برنامه مشخص انجام شود، ربات صنعتی میتواند مناسبتر باشد.
آیا ربات صنعتی همیشه از منیپولیتور گرانتر است؟
لزوماً نه؛ هزینه به ظرفیت، تعداد محورها، کنترل، ابزار، سنسورها، تجهیزات ایمنی، یکپارچهسازی و پیچیدگی پروژه بستگی دارد. مقایسه باید بر اساس کل هزینه سیستم و چرخه عمر انجام شود، نه فقط قیمت خود تجهیز.
برای انتخاب منیپولیتور صنعتی چه پارامترهایی مهم است؟
وزن و مرکز جرم بار، ابعاد، محدوده حرکتی، نوع گرفتن قطعه، سرعت، دقت، تعداد سیکل، نوع انرژی، فضای نصب، نحوه تعامل با اپراتور و الزامات ایمنی از مهمترین پارامترها هستند.
منابع
- International Federation of Robotics (IFR) – Industrial Robots – Industrial Robots
- International Federation of Robotics – Robot Definitions and Standards – Robot Definitions and Standards
- ISO 10218-1:2025 – Robotics: Safety Requirements, Part 1 – ISO 10218-1:2025
- ISO 10218-2:2025 – Industrial Robot Applications and Robot Cells – ISO 10218-2:2025
- ISO/TC 299 – Industrial Robots and Manipulators – ISO – Industrial Robots and Manipulators
- OSHA – Robotics Standards and Safety – OSHA – Robotics Standards
- Dalmec – Industrial Manipulators and Lift-Assist Devices – Dalmec – Industrial Manipulators
- Dalmec – Industrial Manipulators for Irregular and Off-Center Loads – Dalmec – Off-Center Load Manipulators
- Conceptual Design of an Industrial Manipulator for Prevention of Musculoskeletal Disorders – Research Article – Industrial Manipulator and Ergonomics
- ISO 8373 / Industrial Robot Vocabulary – ISO 8373 Vocabulary Reference